机器人与具身智能

让机器人理解空间,为具身智能构建环境

机器人要在真实环境中实现可靠的自主作业,不仅需要感知周围环境,更需要准确理解空间结构、物体关系与可通行区域。然而,空间感知系统的自主研发往往需要投入大量算法与工程资源,而依赖人工建模构建的仿真环境,又难以完整还原真实场景的复杂结构与细节。真实环境与仿真训练之间的数据断层,成为机器人智能化落地的重要挑战。
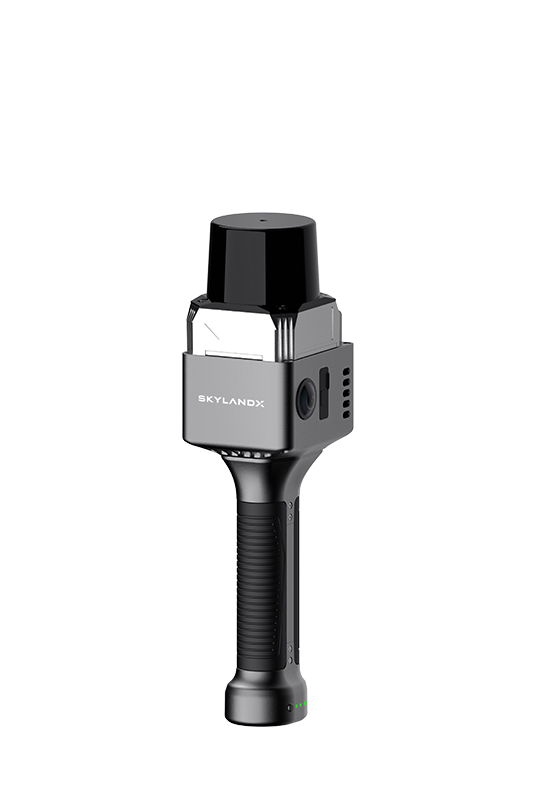
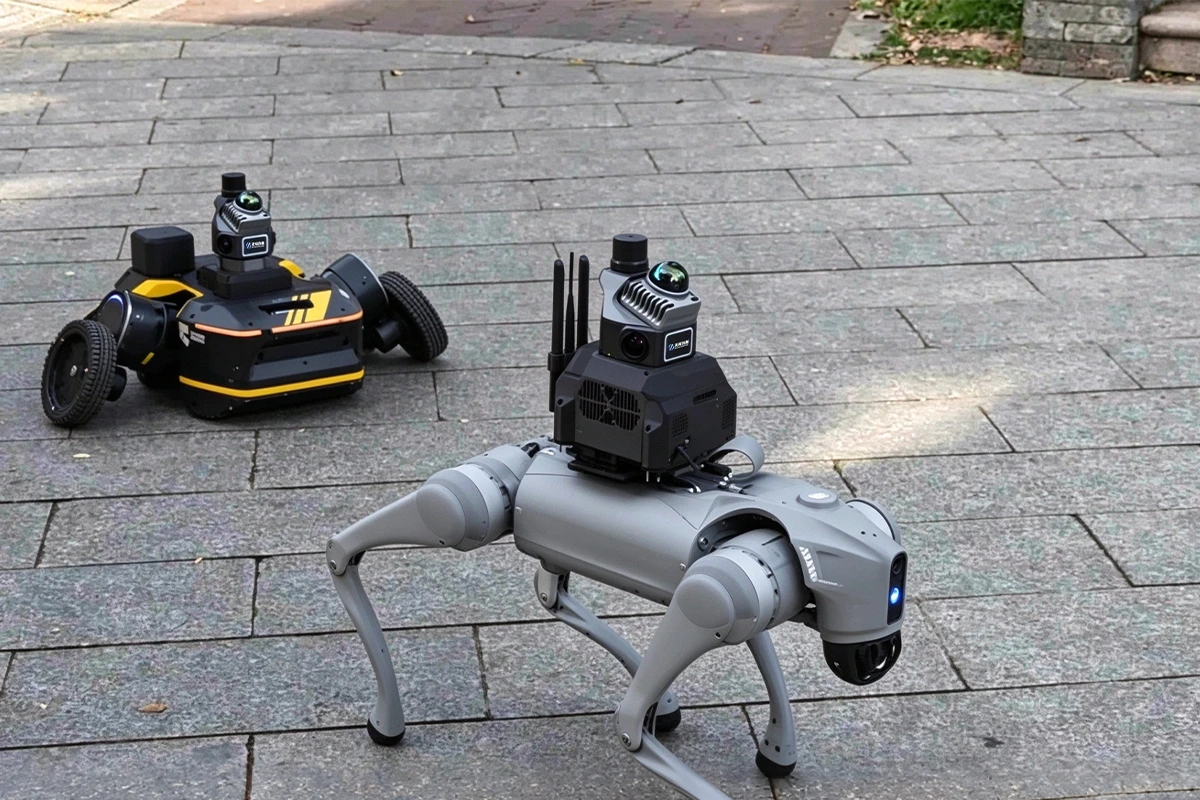
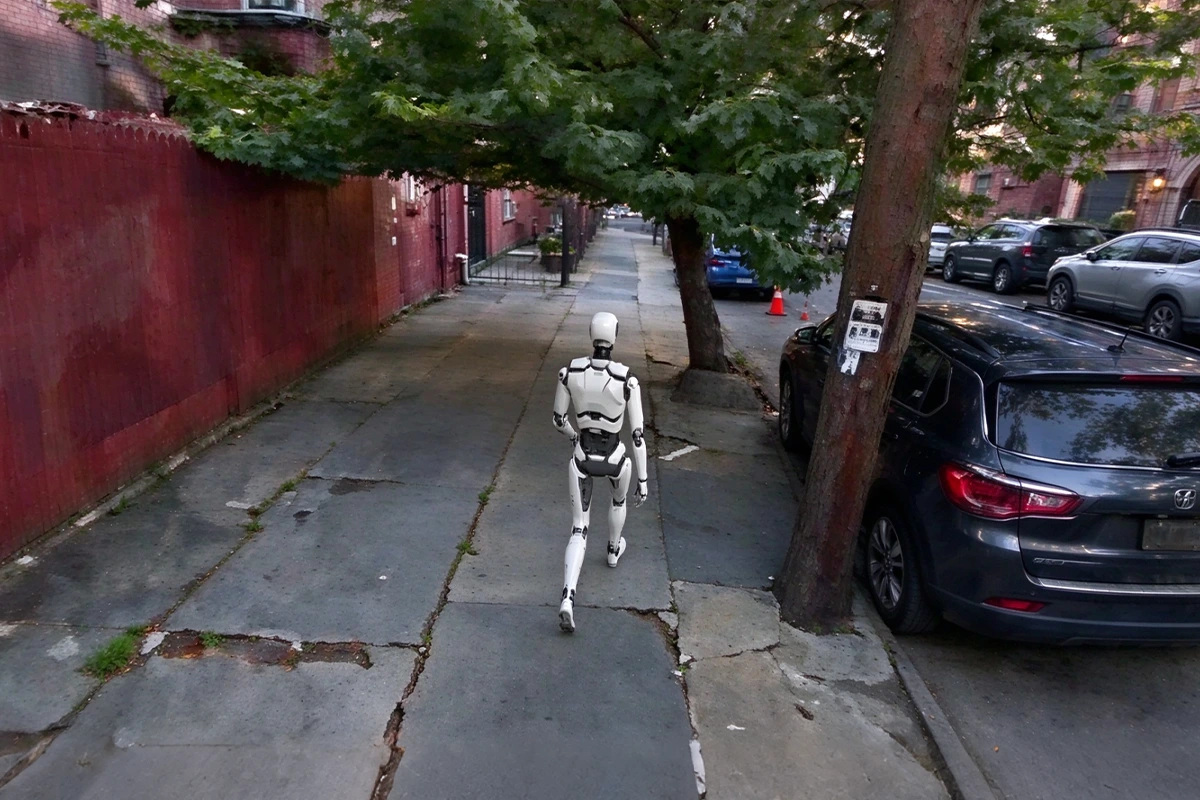
无穹创新 MetaCam 为无人机、轮式、四足及人形机器人提供实时空间感知与自主导航能力,同时可将真实物理环境高效、规模化地转化为可视、可计算、可交互的高精度空间数据,贯通从三维场景采集、空间语义理解到仿真训练与评测的数据链路。

≤ 1 cm

相对精度

619 g

扫描模块重量

从真实场景采集到机器人智能应用

一次采集即可支撑多类业务场景,数据价值随需求灵活释放。

现场采集

全场景空间感知

支持手持扫描或直接挂载至机器人平台,SOTA-SLAM 深度融合多传感器数据,在设备端实时解算位姿与几何,无需先验地图。TimeSync 3.0 硬件级多传感器同步技术,确保所有数据源时间戳精准对齐,为下游算法提供一致性数据输入。

实时处理

即时感知输出

通过开放 API 调用设备端处理能力,获取实时位姿估计、地图构建与传感器数据流。MetaCam 还可直接输出导航指令,自主完成实时定位建图与路径规划,机器人专注运动控制与任务执行,简化整机系统开发。

后处理重建

高保真三维场景

将采集数据导入 MetaCam Studio,可生成全局一致的高精度彩色点云。同步上传至 MetaCam Cloud,可生成照片级 3D 高斯模型,兼顾视觉真实感与空间几何精度,适配仿真训练与评测需求。

空间智能

结构化数据应用

可基于采集数据进一步开展空间语义解析与结构化建模,将环境中的障碍物、可通行区域及关键点位转化为机器可理解的信息。机器人再次进入同一场地时,可基于已有空间知识直接定位,减少重复建图工作。
MetaCam Air 2
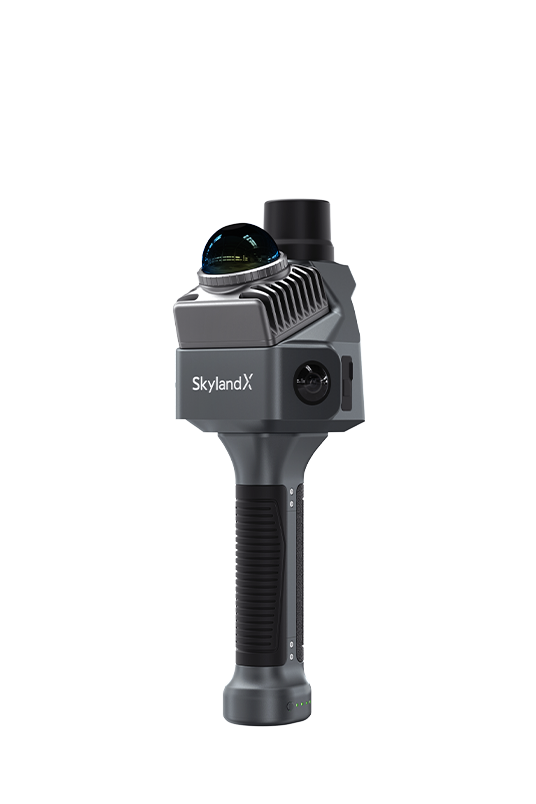
以极致轻量机身融合专业性能,内置 RTK 模块可直接实现包含绝对坐标的点云输出,全场景高效稳定作业。

了解详情

MetaCam Lite
搭载专为高精度空间测量打造的激光雷达模组,定义轻量化空间扫描新基准,适用于家装量房等中小型室内外场景。

了解详情

MetaCam Air 2

以极致轻量机身融合专业性能,内置 RTK 模块可直接实现包含绝对坐标的点云输出,全场景高效稳定作业。

了解详情

MetaCam Lite

搭载专为高精度空间测量打造的激光雷达模组,定义轻量化空间扫描新基准,适用于家装量房等中小型室内外场景。

了解详情

应用场景

适配多形态机器人平台,覆盖从三维空间采集到全自主导航的全层级需求。

机器人搭载扫描

隧道、工业厂区、地下工程等场景往往需要定期巡检与空间建档,但人工进入成本高、作业环境复杂,部分区域还存在安全风险。
MetaCam 可集成至现有巡检与作业机器人平台,利用机器人的移动能力完成场景数据采集。作业结束后,采集数据可进一步处理为高精度三维点云及其他空间数据成果,用于设施数字化建档、巡检记录与长期空间变化分析,让每一次机器人作业都能沉淀为可复用的空间资产。

实时定位与建图

在室内、地下及其他 GNSS 信号受限的复杂环境中,机器人需要持续获取自身位姿与周围环境信息,才能支撑稳定运行。自主研发 SLAM 系统不仅需要算法积累,还涉及多传感器融合、时间同步与长期运行稳定性等工程挑战。
MetaCam 将成熟的多传感器融合 SLAM 能力集成于设备端,通过开放接口向机器人自主系统提供实时定位与建图数据。机器人可基于这些信息完成环境感知、路径规划与运动控制,同时保留对原始传感器数据的访问能力,灵活接入自有算法与数据处理流程。

一体化自主导航

对于希望进一步简化自主导航系统研发的团队,MetaCam 可作为一体化空间感知与导航方案的核心组成部分,将实时定位建图、环境理解与路径规划能力整合至统一系统。
通过感知、定位、环境理解与导航决策的协同,减少不同算法模块之间的集成工作。MetaCam 负责空间感知与导航指令生成,机器人负责运动控制与任务执行,实现从环境感知到自主行动的完整技术链路。

以真实环境为起点,让具身智能的仿真更真实、数据更多样、空间理解更准确。

仿真环境生成

仿真环境的真实性直接影响具身智能算法的训练效果与现实适应能力。传统人工建模不仅周期长、成本高,也难以完整复现真实场景中的复杂结构、细节与空间关系,仿真与现实之间始终存在落差。
MetaCam 通过单次采集,即可获取真实场景的三维几何与视觉信息,生成高精度点云、3DGS 及 Mesh 等数据成果,为 Real2Sim 仿真环境构建提供真实空间基础。以激光雷达实测数据为几何基础,保留场景的实际尺寸、空间结构与细节特征,减少人工建模带来的信息损失,提升仿真场景与真实作业环境的一致性。

规模化训练数据集构建

具身智能模型的泛化能力依赖于多样化的训练场景。办公空间、工业厂区、仓储设施、商业建筑与住宅环境在空间结构、物体分布和通行条件上各不相同,构建覆盖多类真实环境的训练数据集,需要兼顾采集效率、数据质量与场景规模,而传统数据集构建成本高、效率低。
MetaCam 支持单人手持完成大范围场景采集,无需复杂的现场部署与逐场景人工建模。统一的采集流程与标准化数据成果,便于持续扩充多类型真实场景库,为感知模型、策略模型及空间智能模型的训练与评测提供多样化数据输入。

具身智能空间理解

具身智能系统要实现可靠的物理世界交互,需要准确掌握物体的位置、尺寸、距离及相互之间的空间关系,也就是对所处的空间形成可推理的认知。
基于 MetaCam 采集的真实场景数据,可进一步构建结构化空间语义模型,以真实尺度记录场景中的空间关系,为场景图谱、空间推理与任务规划提供可信的三维空间参照。具身智能在理解指令、规划动作时,可从识别场景进一步走向理解空间。

应用场景

适配多形态机器人平台,覆盖从三维空间采集到全自主导航的全层级需求。

机器人搭载扫描

隧道、工业厂区、地下工程等场景往往需要定期巡检与空间建档,但人工进入成本高、作业环境复杂,部分区域还存在安全风险。
MetaCam 可集成至现有巡检与作业机器人平台,利用机器人的移动能力完成场景数据采集。作业结束后,采集数据可进一步处理为高精度三维点云及其他空间数据成果,用于设施数字化建档、巡检记录与长期空间变化分析,让每一次机器人作业都能沉淀为可复用的空间资产。

实时定位与建图

在室内、地下及其他 GNSS 信号受限的复杂环境中,机器人需要持续获取自身位姿与周围环境信息,才能支撑稳定运行。自主研发 SLAM 系统不仅需要算法积累,还涉及多传感器融合、时间同步与长期运行稳定性等工程挑战。
MetaCam 将成熟的多传感器融合 SLAM 能力集成于设备端,通过开放接口向机器人自主系统提供实时定位与建图数据。机器人可基于这些信息完成环境感知、路径规划与运动控制,同时保留对原始传感器数据的访问能力,灵活接入自有算法与数据处理流程。

一体化自主导航

对于希望进一步简化自主导航系统研发的团队,MetaCam 可作为一体化空间感知与导航方案的核心组成部分,将实时定位建图、环境理解与路径规划能力整合至统一系统。
通过感知、定位、环境理解与导航决策的协同,减少不同算法模块之间的集成工作。MetaCam 负责空间感知与导航指令生成,机器人负责运动控制与任务执行,实现从环境感知到自主行动的完整技术链路。

以真实环境为起点,让具身智能的仿真更真实、数据更多样、空间理解更准确。

仿真环境生成

仿真环境的真实性直接影响具身智能算法的训练效果与现实适应能力。传统人工建模不仅周期长、成本高,也难以完整复现真实场景中的复杂结构、细节与空间关系,仿真与现实之间始终存在落差。
MetaCam 通过单次采集,即可获取真实场景的三维几何与视觉信息,生成高精度点云、3DGS 及 Mesh 等数据成果,为 Real2Sim 仿真环境构建提供真实空间基础。以激光雷达实测数据为几何基础,保留场景的实际尺寸、空间结构与细节特征,减少人工建模带来的信息损失,提升仿真场景与真实作业环境的一致性。

规模化训练数据集构建

具身智能模型的泛化能力依赖于多样化的训练场景。办公空间、工业厂区、仓储设施、商业建筑与住宅环境在空间结构、物体分布和通行条件上各不相同,构建覆盖多类真实环境的训练数据集,需要兼顾采集效率、数据质量与场景规模,而传统数据集构建成本高、效率低。
MetaCam 支持单人手持完成大范围场景采集,无需复杂的现场部署与逐场景人工建模。统一的采集流程与标准化数据成果,便于持续扩充多类型真实场景库,为感知模型、策略模型及空间智能模型的训练与评测提供多样化数据输入。

具身智能空间理解

具身智能系统要实现可靠的物理世界交互,需要准确掌握物体的位置、尺寸、距离及相互之间的空间关系,也就是对所处的空间形成可推理的认知。
基于 MetaCam 采集的真实场景数据,可进一步构建结构化空间语义模型,以真实尺度记录场景中的空间关系,为场景图谱、空间推理与任务规划提供可信的三维空间参照。具身智能在理解指令、规划动作时,可从识别场景进一步走向理解空间。

已有项目计划?描述您的需求,我们将为您定制 MetaCam 落地方案。

已有项目计划?
描述您的需求,我们将为您定制 MetaCam 落地方案。

选择无穹创新 MetaCam 的核心优势

  • 深厚 SLAM 技术积淀
    核心团队是业内广泛应用的开源多传感器 SLAM 框架原创作者,深厚技术积累赋能 MetaCam 核心算法,性能稳定可靠。
  • 降低自主研发门槛
    将多传感器融合、实时定位与建图等核心能力集成于成熟硬件系统,团队可以直接基于成熟的感知方案开发,无需从零搭建。
  • 开放生态,灵活适配
    通过 API 开放定位、建图能力及传感器原始数据,支持接入客户自研算法、MetaCam 处理流程或混合技术架构,适配不同需求。
  • 高效采集,快速建模
    简化现场部署与数据采集流程,单人即可完成大范围场景采集,大幅提速开发、训练、部署全流程的数据准备工作。
  • 统一硬件,多形态部署
    同一台设备支持手持操作,也可挂载至无人机、轮式、四足、人形机器人,降低多平台开发中的硬件适配与数据采集成本。
  • 数据可信,长期复用
    以传感器采集的真实空间几何数据为基础,形成可长期保存、处理与复用的三维空间资产,持续释放数据价值。
您感兴趣的产品
This field is required.

FAQ

Scroll to Top